機器人設定與網路配置
注意
在繼續之前,請確保機器人牢固安裝在穩固的基座上,在高速運動並急停時不會傾覆。
TDK 同時支援區域網路(LAN)和廣域網路(WAN)部署。本節以 LAN 部署為例,介紹機器人和使用者電腦的網路配置。
第 1 步:機器人上電並致能
按照隨附的《快速入門指南》完成硬體安裝並啟動兩台機器人。啟動後,將機器人連接到 UI 平板(Flexiv Elements)。機器人上電並致能後,所有燈環應呈深藍色。
第 2 步:啟用遠端模式 - Ethernet
在 Flexiv Elements 上進入「設定 > 遠端模式」。
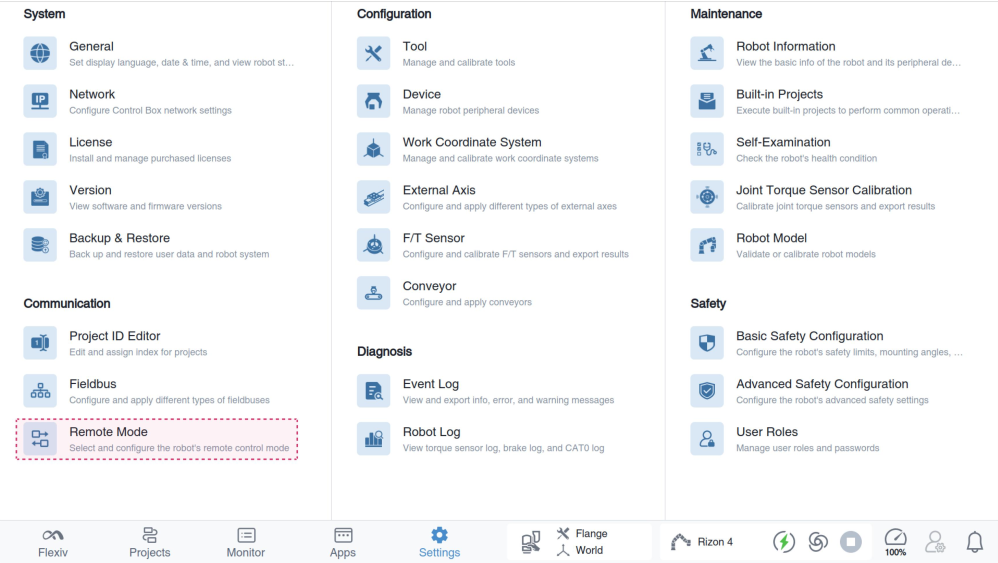 要啟用遠端模式,打開開關,然後從「選擇模式」下拉清單中選擇 Ethernet。
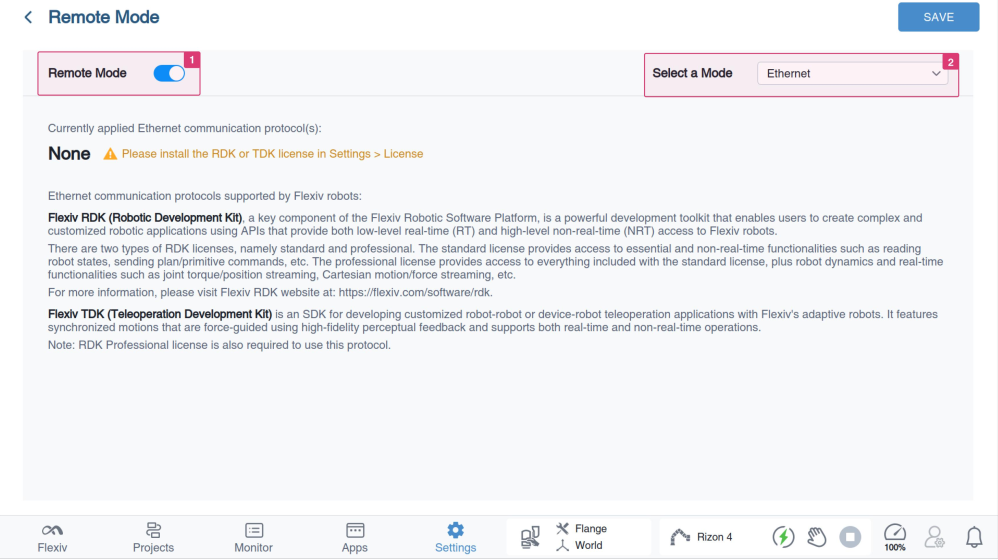
查看目前已套用的乙太網路通訊協定。如果尚未安裝授權,可以在「設定 > 授權」中安裝 TDK 授權。
第 3 步:配置主端和從端機器人的網路
主端機器人和從端機器人的網路配置可透過 Flexiv Elements->設定->機器人控制箱 完成。
更多詳情請參閱《Flexiv Elements 使用者手冊》。
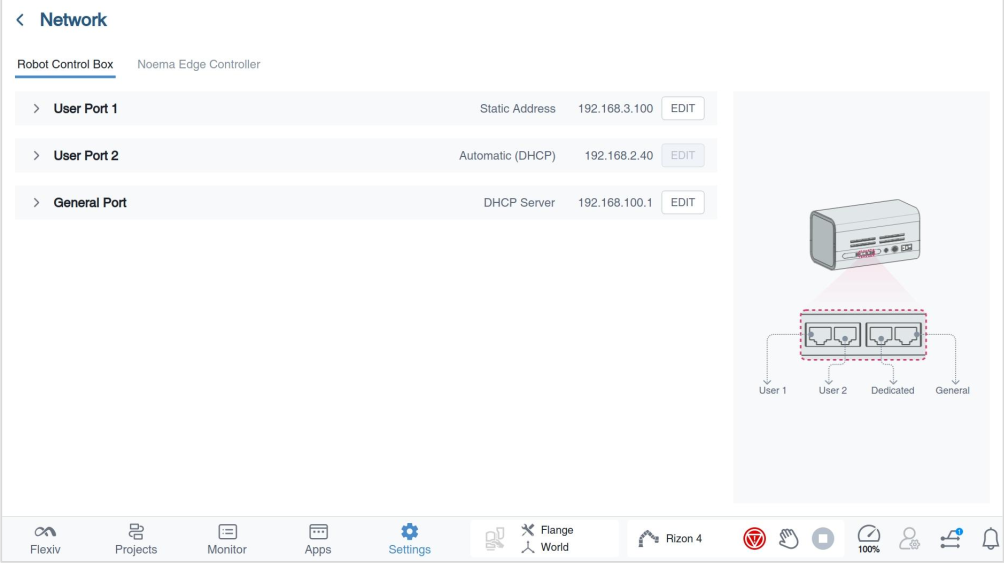
對於 LAN 遙操作,請將主端機器人、從端機器人和使用者電腦設定在同一網段並使用不同的 IP 位址(例如:主端機器人 192.168.2.110,從端機器人 192.168.2.111,使用者電腦 192.168.2.112,子網路遮罩均為 255.255.255.0)。
第 4 步:重啟機器人並 ping 測試
完成網路和遠端模式配置後,重啟機器人。將使用者電腦和兩台機器人連接到同一個乙太網路交換器。Ping 兩個控制箱,確認所有設備連接正常。
第 5 步:工具標定
按照《Flexiv Elements 使用者手冊》中「工具標定」章節,確保兩台機器人上工具的慣量參數都已標定,且所配置的工具確實是目前使用的工具。將主端機器人的 TCP 位置設定在人手實際握持的位置。