Flexiv's TDK | Teleoperation Made Simple
歡迎來到 Flexiv TDK(遙操作開發套件) 文件站點。本站提供使用者手冊、API 參考和常見問題解答,幫助你建構並整合 TDK。
什麼是 Flexiv TDK?
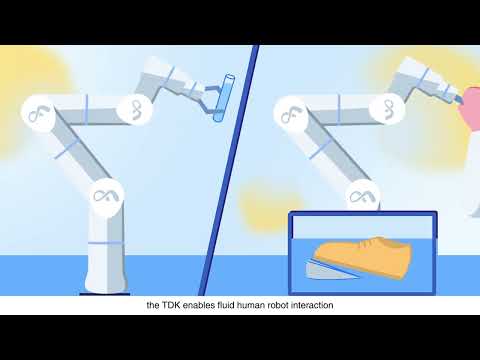
Flexiv TDK 是一套 SDK,用於基於 Flexiv 自適應機器人建構自訂的「機器人對機器人」或「設備對機器人」遙操作應用。它透過高保真感知回饋實現同步的力引導運動,並同時支援 LAN(區域網路)和 WAN(廣域網路)連接。
TDK 在具身智慧資料採集、放射醫療、危化品實驗等領域擁有廣泛的應用場景。
TDK 實際應用
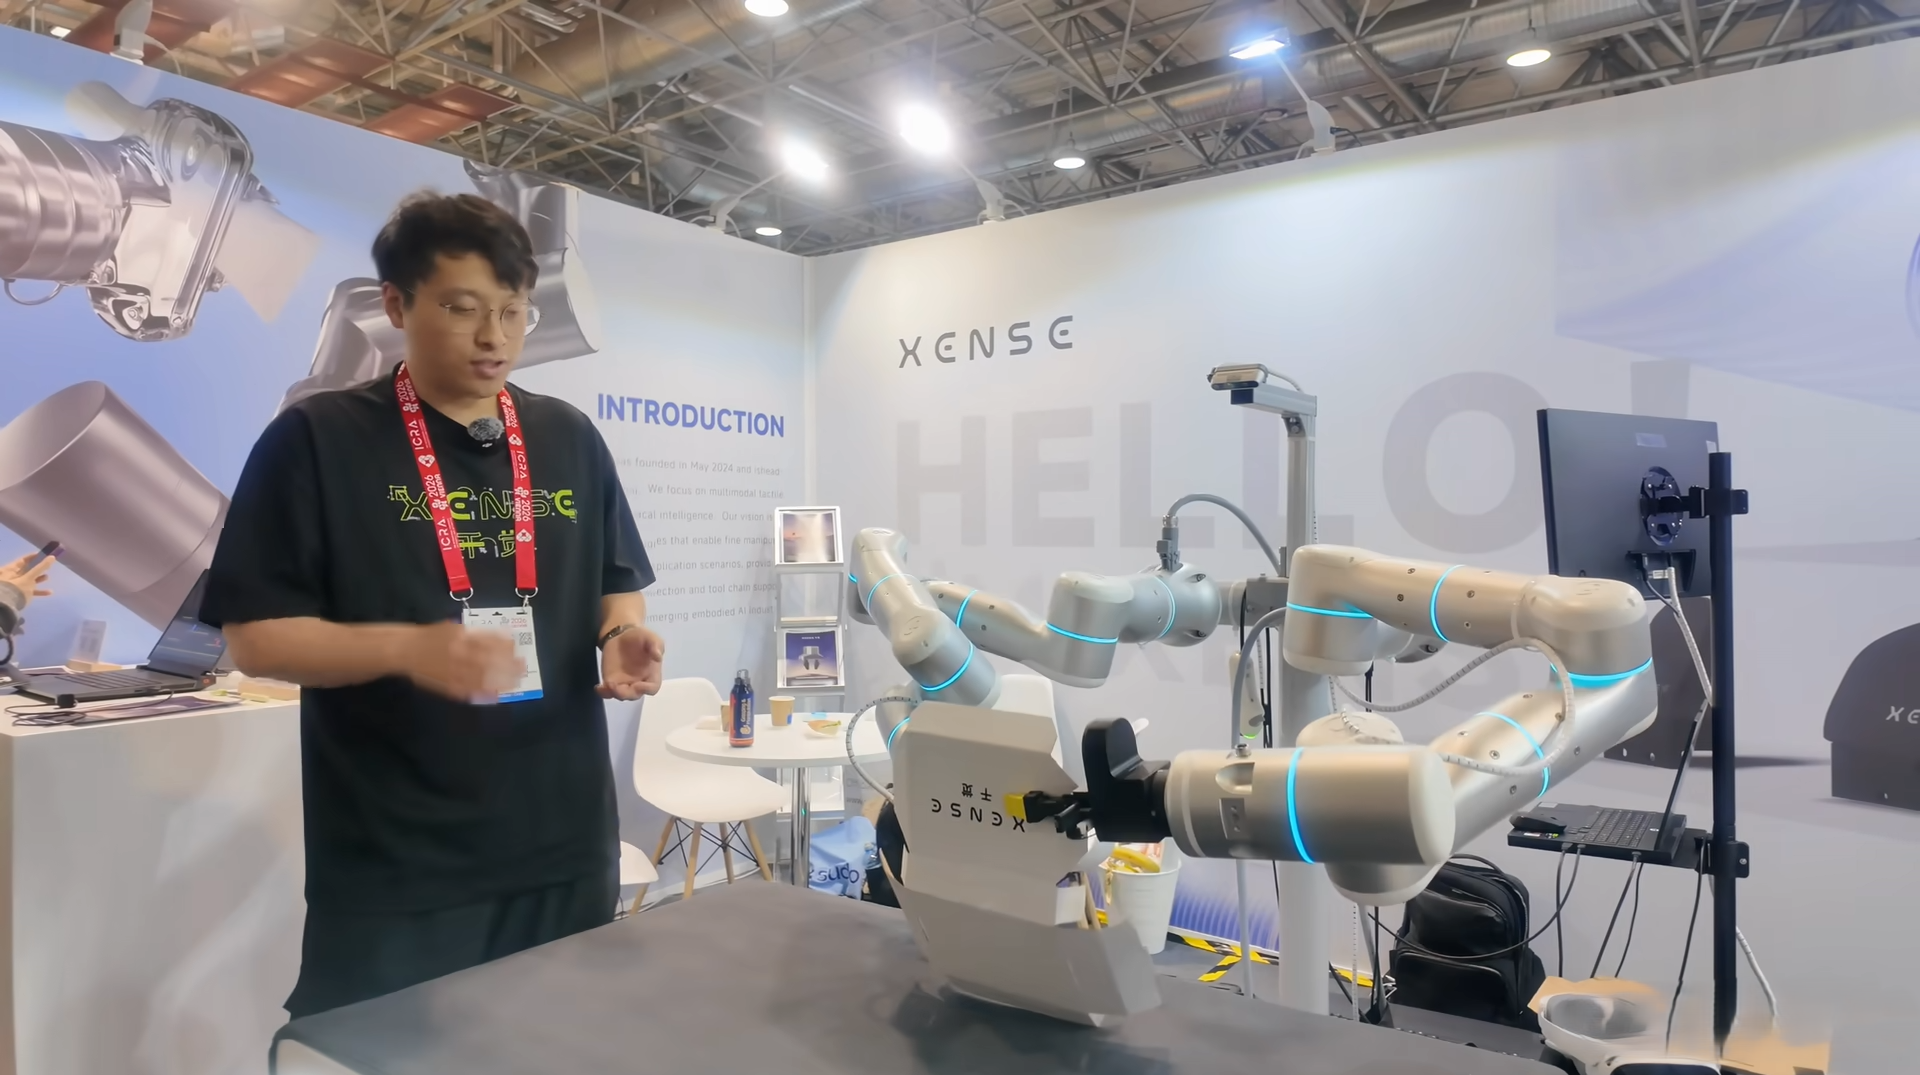
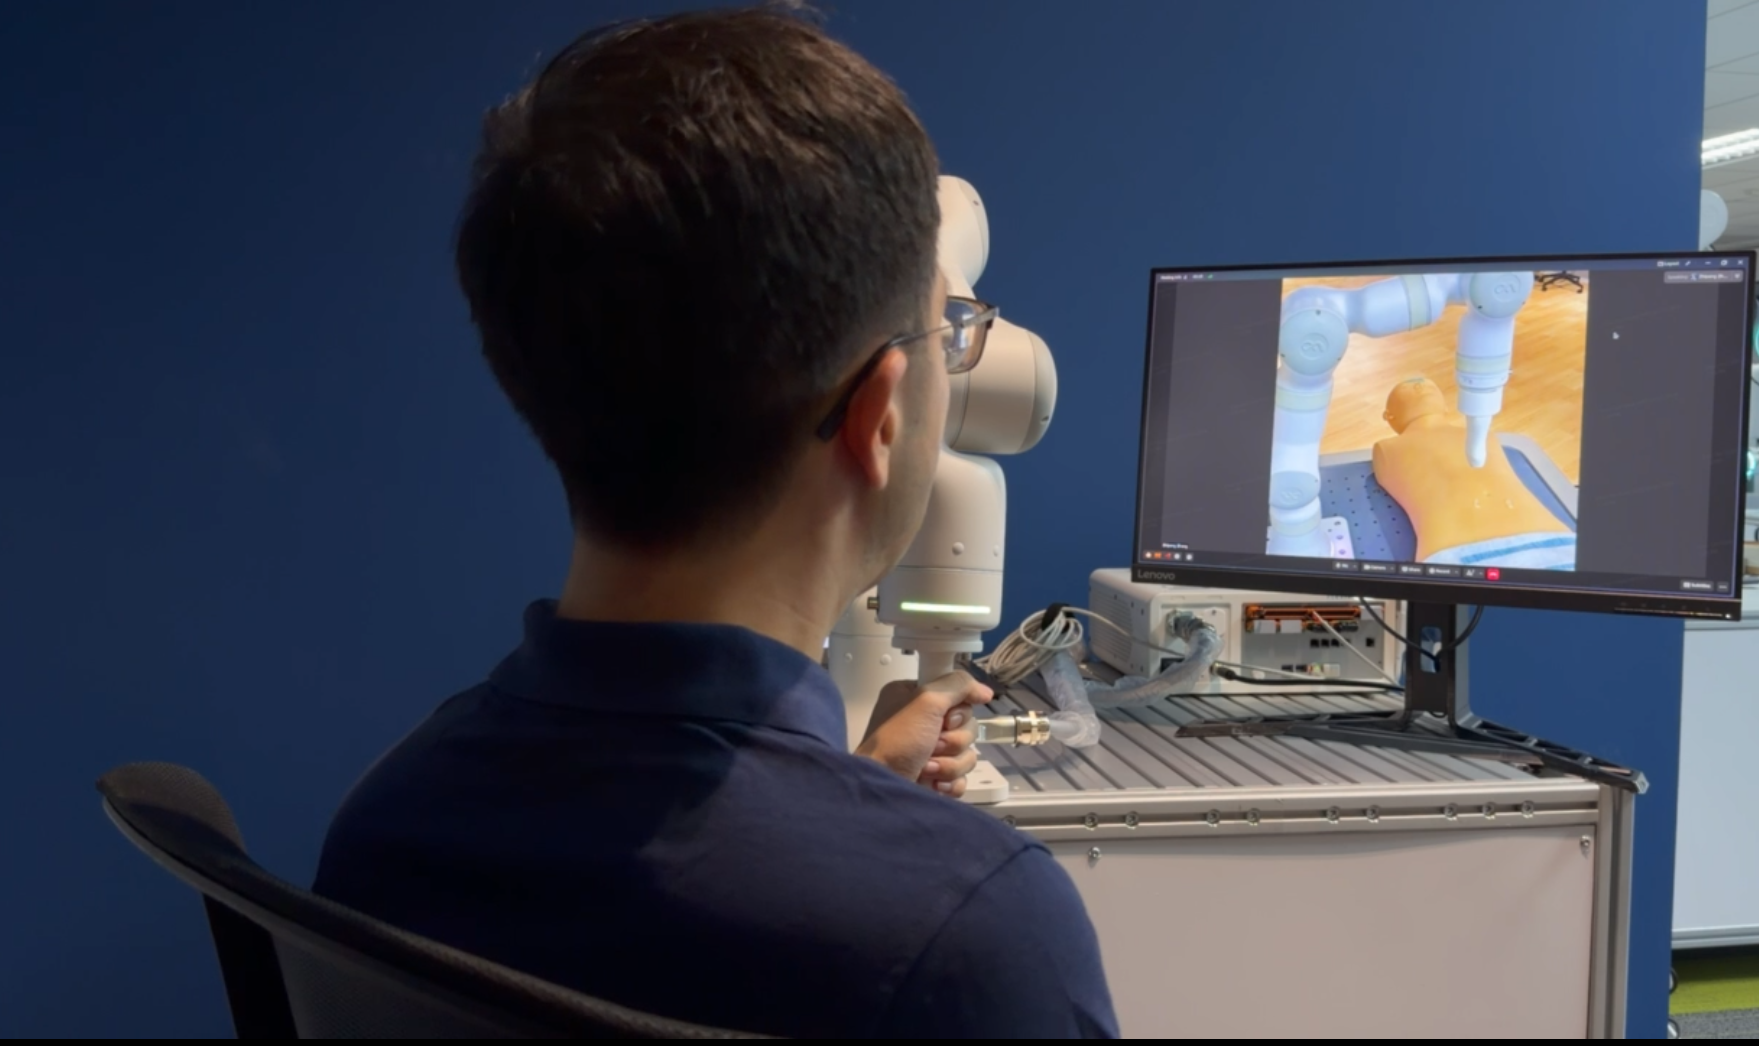
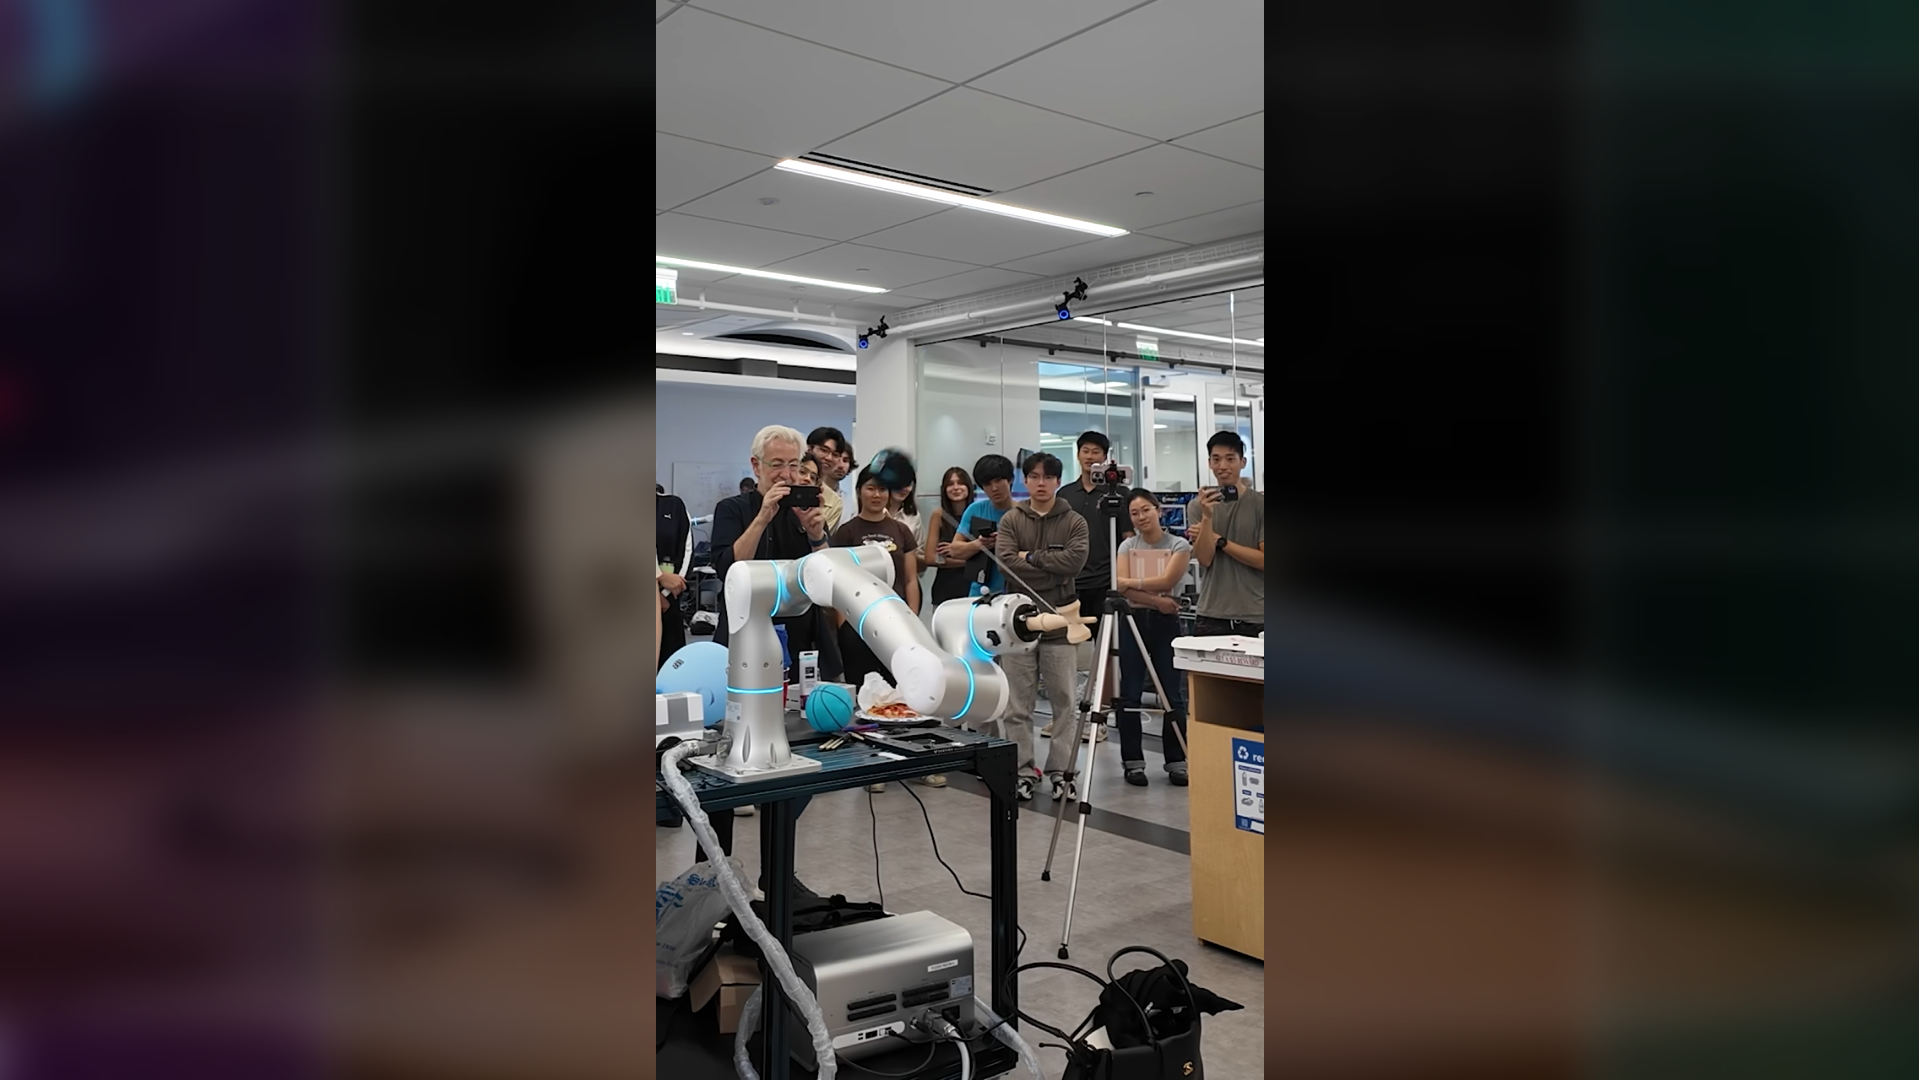
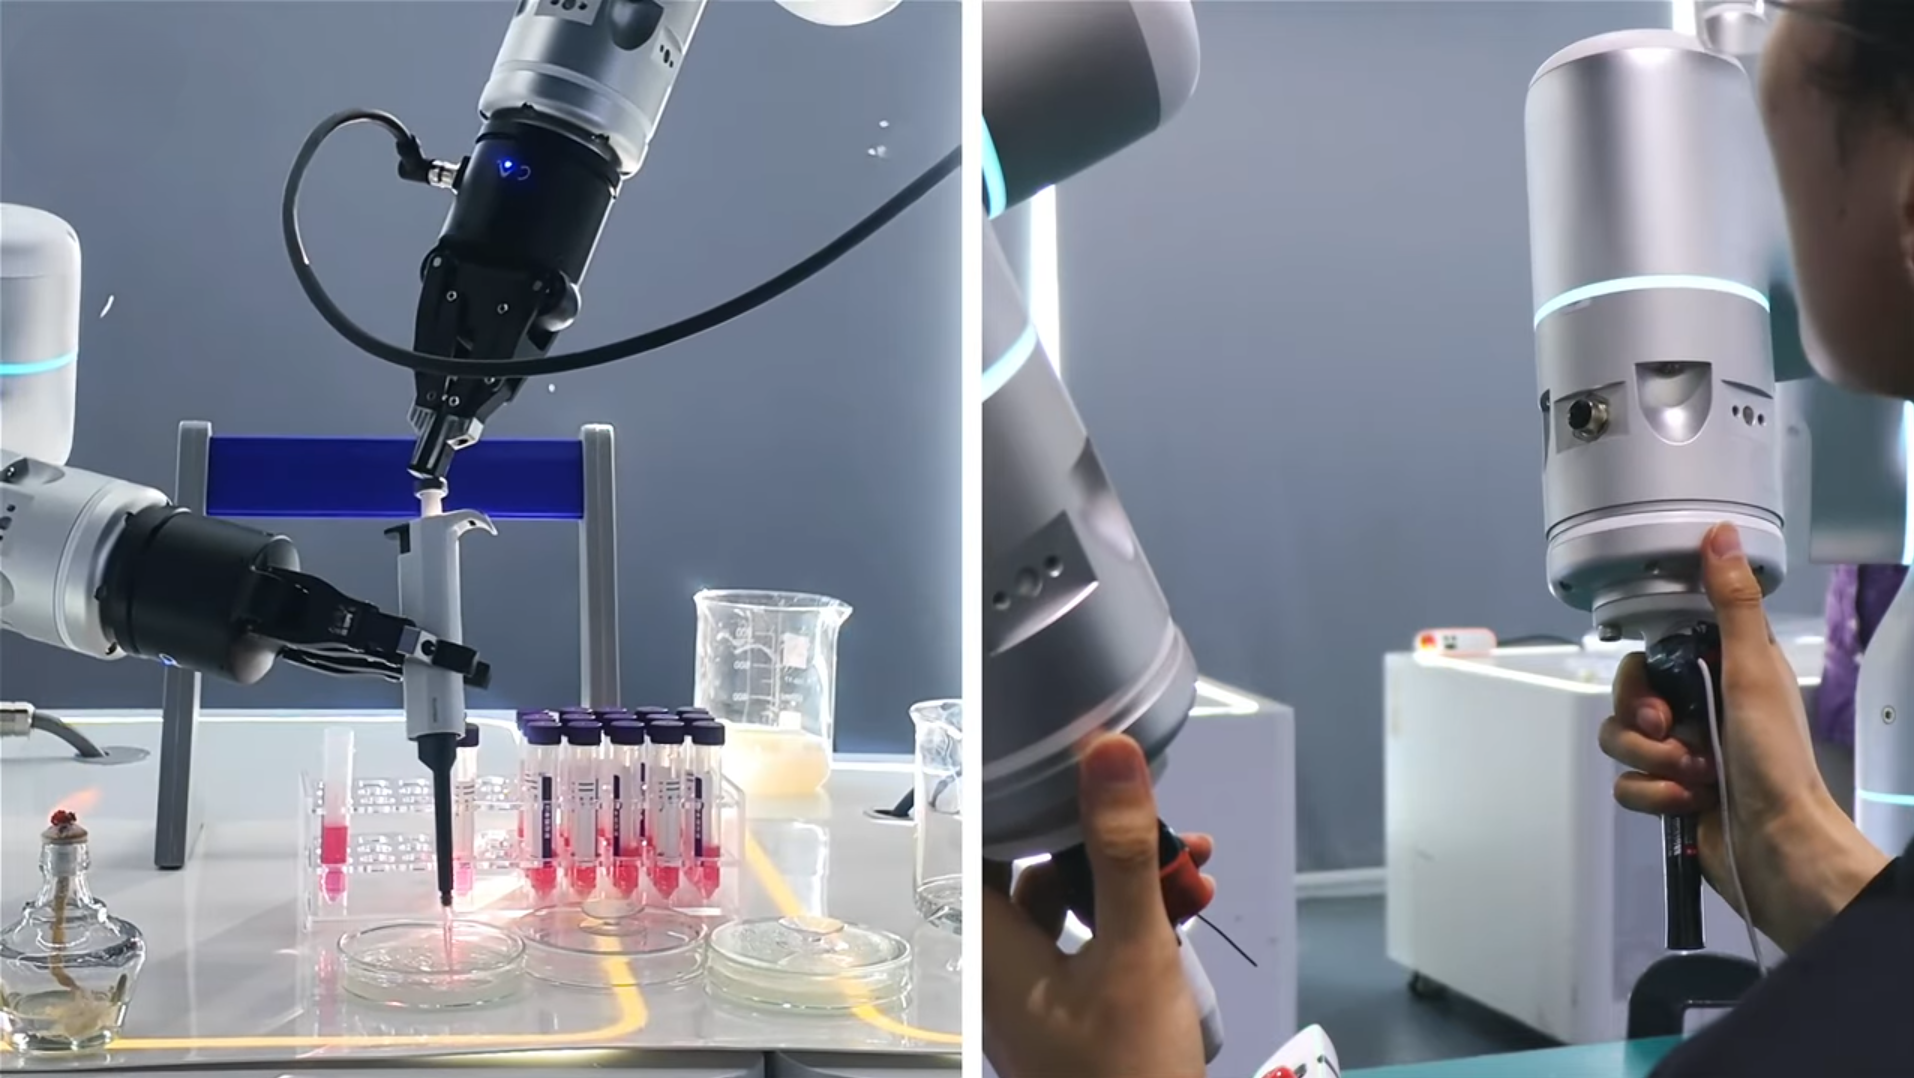
🎬 Flexiv's TDK | Teleoperation Made Simple
接觸作業操作基準測試
Flexiv TDK 已入選 Manipulation Net 插孔裝配排行榜。Manipulation Net 是一個面向真實世界、規模化、任意機器人和任意時間地點的公開操作基準測試。這為 TDK 相關應用場景(包括柔順插裝、對準和力覺遙操作工作流程)所需的接觸作業操作能力提供了外部佐證。
核心特性
- 高保真感知回饋:100% 觸覺回饋透明度,確保人手操作的保真度。
- ****:靈活的網路配置,同時支援區域網路和廣域網路。
- 更優的物理人機互動:主端機器人可隨時改變位置或朝向;重新接合時僅映射相對運動,無絕對位姿約束。
- 可選笛卡爾約束:可沿指定方向約束運動,任務執行更快、更精確。
- 穩健的力/力矩保護:防止機器人和工件受損,確保接觸過程中的本質安全。
快速連結
文件結構
- 使用者手冊:安裝設定、範例和操作指導。
- API 參考:由 Doxygen 產生的 C++ API 文件。
- 常見問題:常見問題和疑難排解技巧。
注:API 參考由 Doxygen 產生,並與本站一同發佈在 GitHub Pages 上。