机器人设置与网络配置
注意
在继续之前,请确保机器人牢固安装在稳固的基座上,在高速运动并急停时不会倾覆。
TDK 同时支持局域网(LAN)和广域网(WAN)部署。本节以 LAN 部署为例,介绍机器人和用户计算机的网络配置。
第 1 步:机器人上电并使能
按照随附的《快速入门指南》完成硬件安装并启动两台机器人。启动后,将机器人连接到 UI 平板(Flexiv Elements)。机器人上电并使能后,所有灯环应呈深蓝色。
第 2 步:启用远程模式 - Ethernet
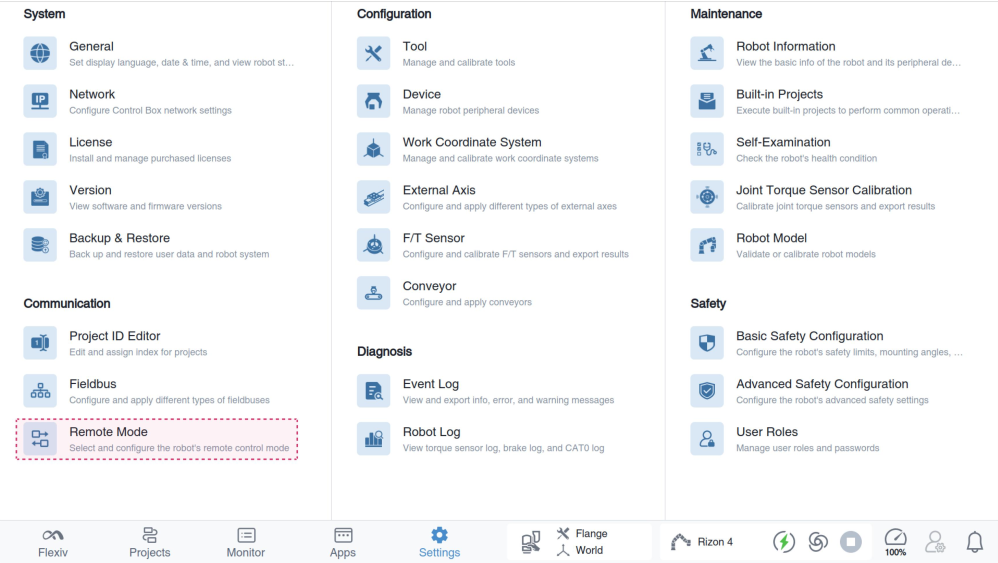
在 Flexiv Elements 上进入"设置 > 远程模式"。
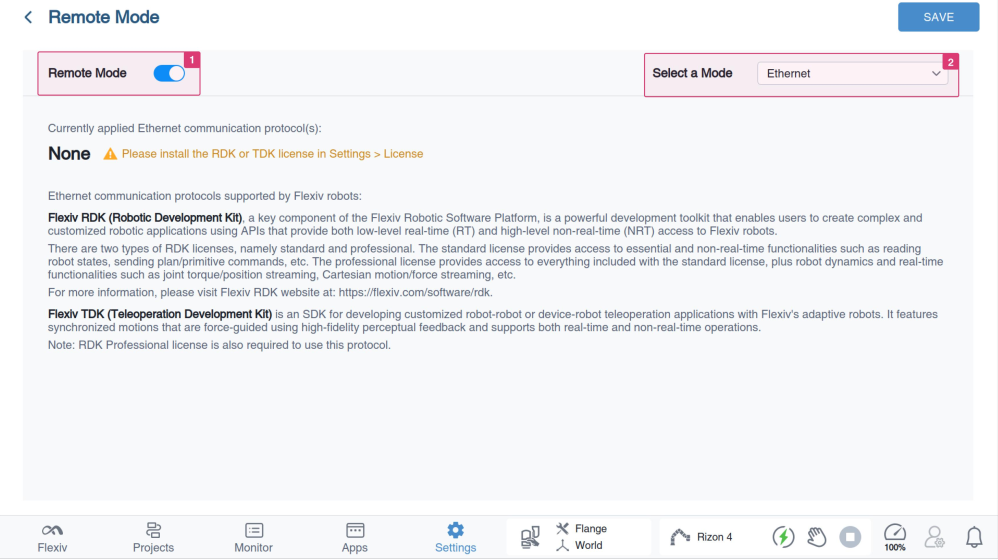
 要启用远程模式,打开开关,然后从"选择模式"下拉列表中选择 Ethernet。
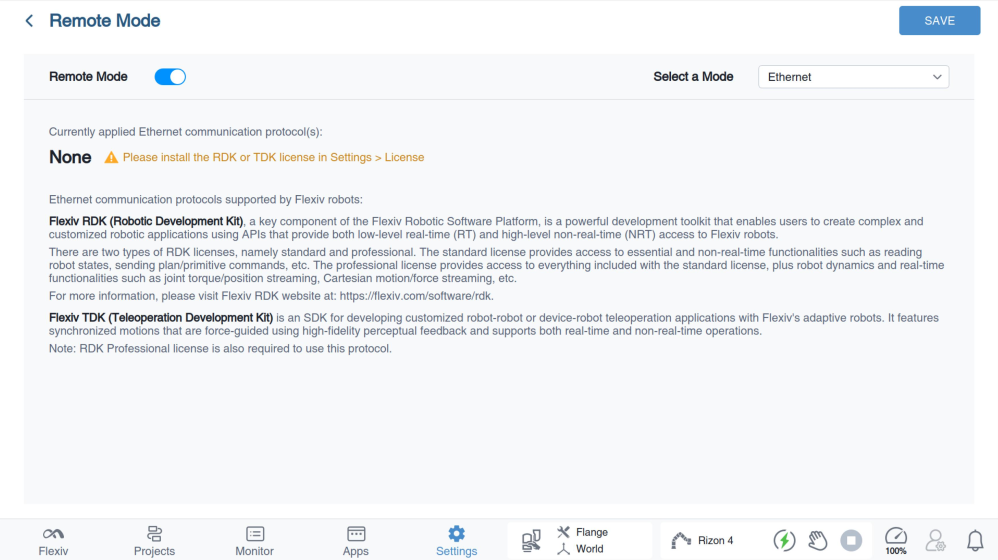
查看当前已应用的以太网通信协议。如果尚未安装许可证,可以在"设置 > 许可证"中安装 TDK 许可证。
第 3 步:配置主端和从端机器人的网络
主端机器人和从端机器人的网络配置可通过 Flexiv Elements->设置->机器人控制箱 完成。
更多详情请参阅《Flexiv Elements 用户手册》。
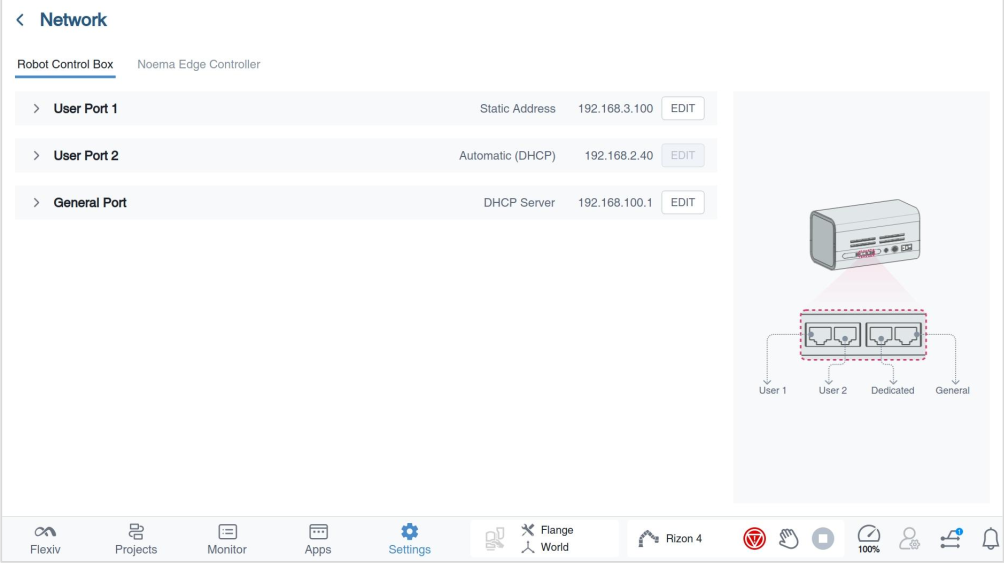
对于 LAN 遥操作,请将主端机器人、从端机器人和用户计算机设置在同一网段并使用不同的 IP 地址(例如:主端机器人 192.168.2.110,从端机器人 192.168.2.111,用户计算机 192.168.2.112,子网掩码均为 255.255.255.0)。
第 4 步:重启机器人并 ping 测试
完成网络和远程模式配置后,重启机器人。将用户计算机和两台机器人连接到同一个以太网交换机。Ping 两个控制箱,确认所有设备连接正常。
第 5 步:工具标定
按照《Flexiv Elements 用户手册》中"工具标定"章节,确保两台机器人上工具的惯量参数都已标定,且所配置的工具确实是当前使用的工具。将主端机器人的 TCP 位置设置在人手实际握持的位置。