Flexiv's TDK | Teleoperation Made Simple
Willkommen auf der Dokumentationsseite des Flexiv TDK (Teleoperation Development Kit). Diese Seite bietet ein Benutzerhandbuch, eine API-Referenz und FAQ, die Ihnen beim Einrichten und Integrieren von TDK helfen.
Was ist Flexiv TDK?
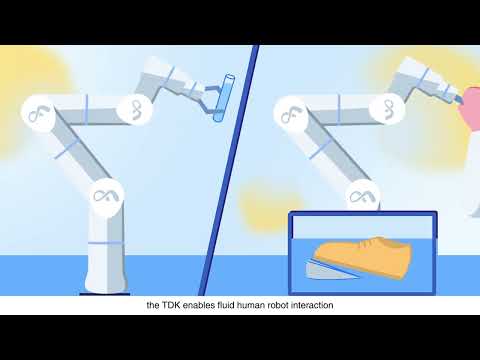
Flexiv TDK ist ein SDK zum Erstellen benutzerdefinierter Roboter-zu-Roboter- oder Gerät-zu-Roboter-Teleoperationsanwendungen mit den adaptiven Robotern von Flexiv. Es ermöglicht synchronisierte, kraftgeführte Bewegungen mit hochpräzisem Wahrnehmungs-Feedback und unterstützt sowohl LAN- (Local Area Network) als auch WAN-Verbindungen (Internet).
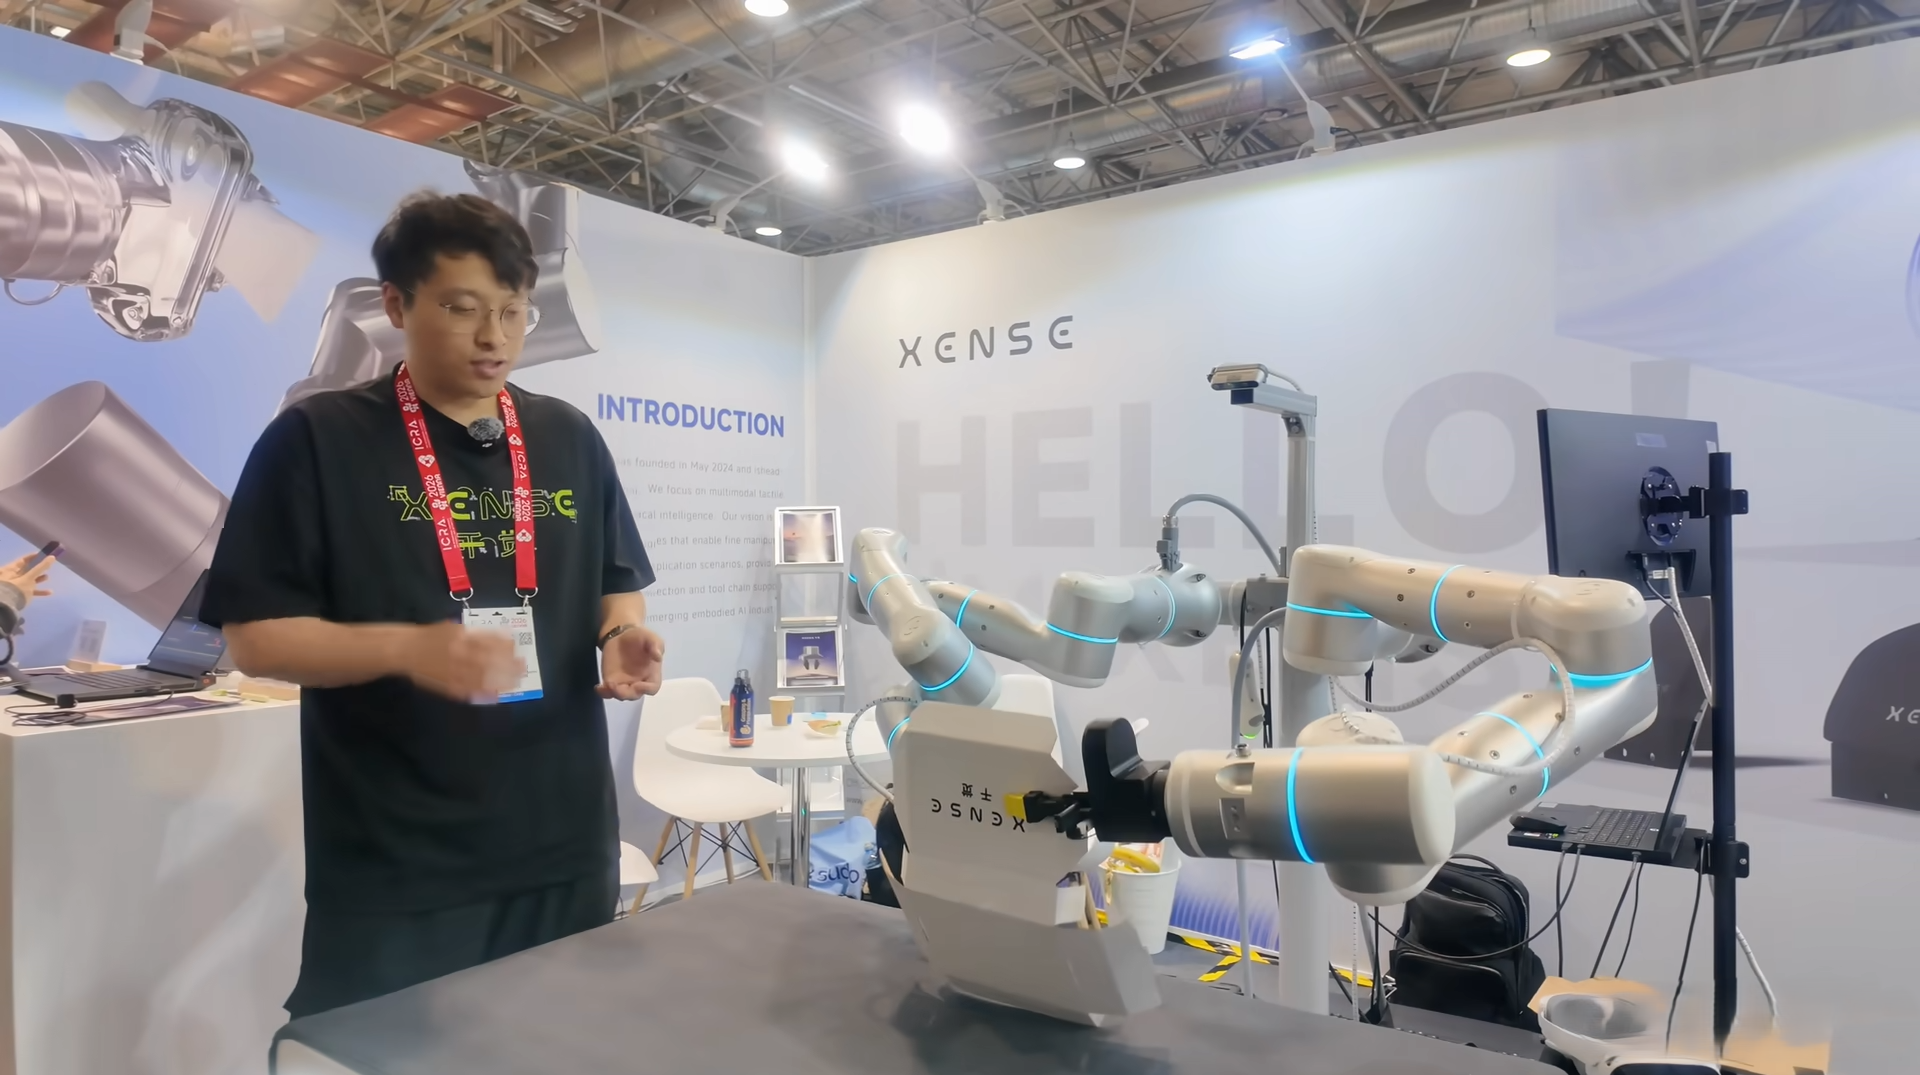
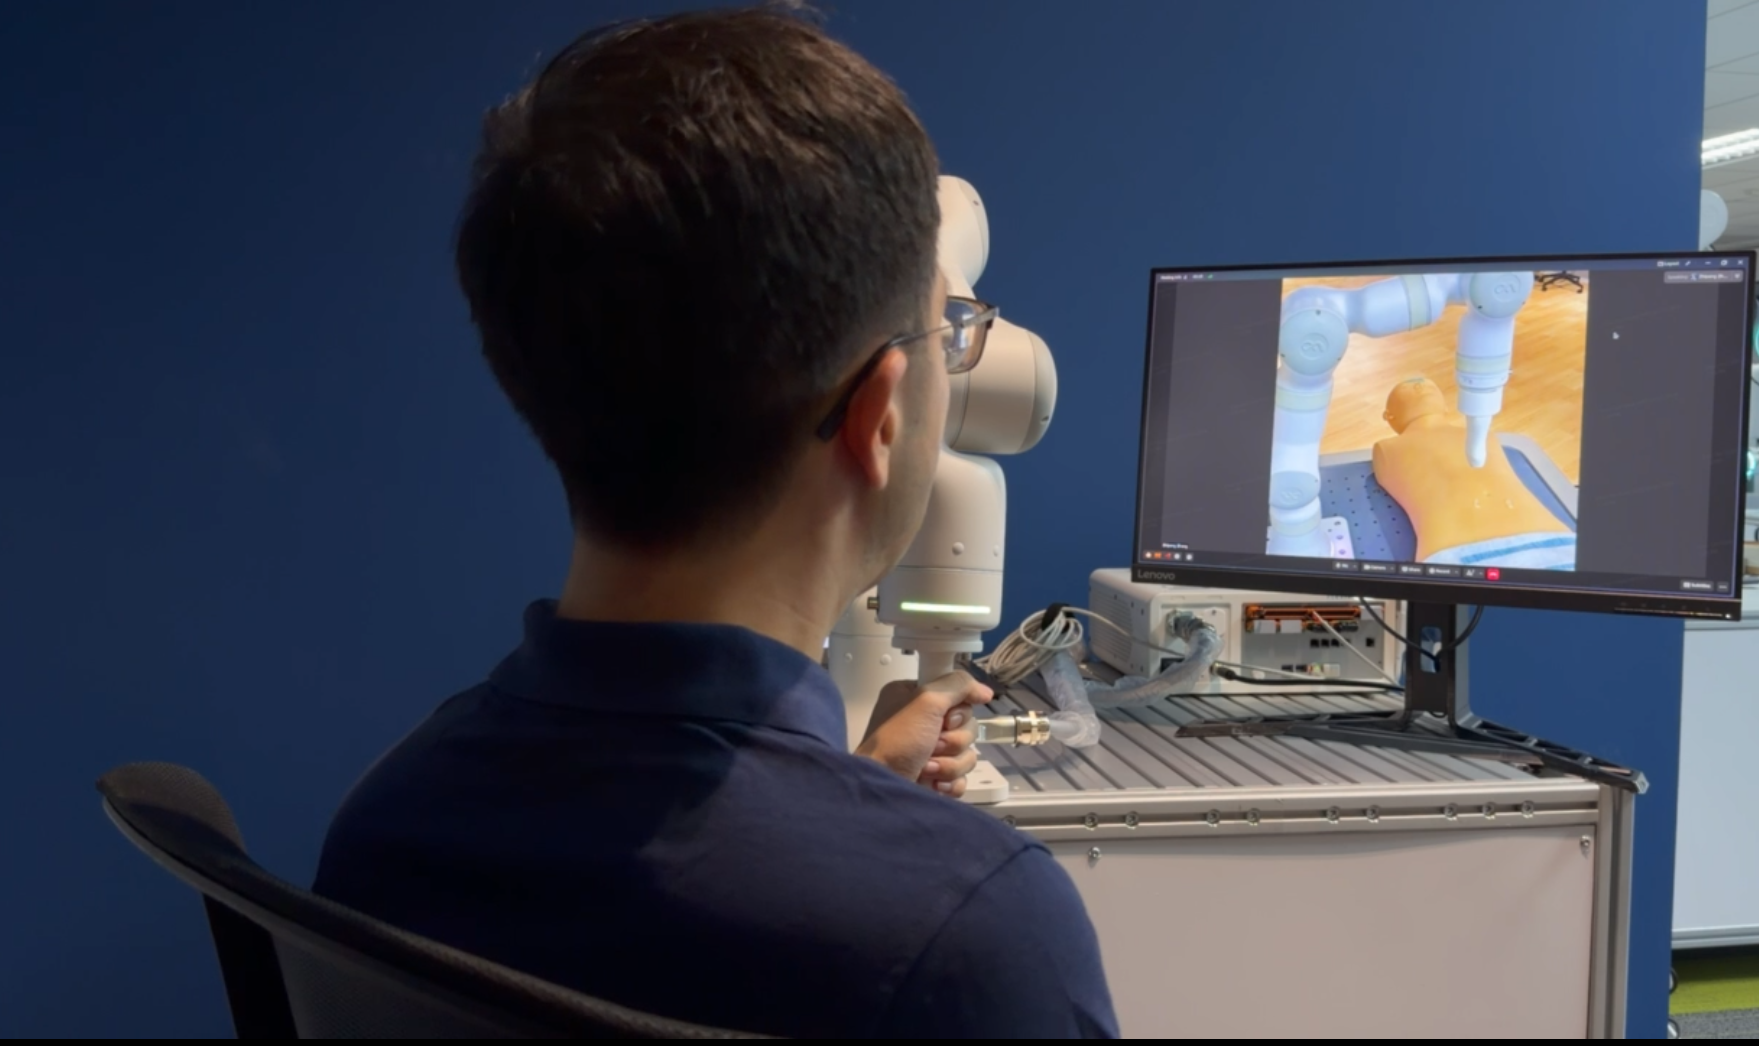
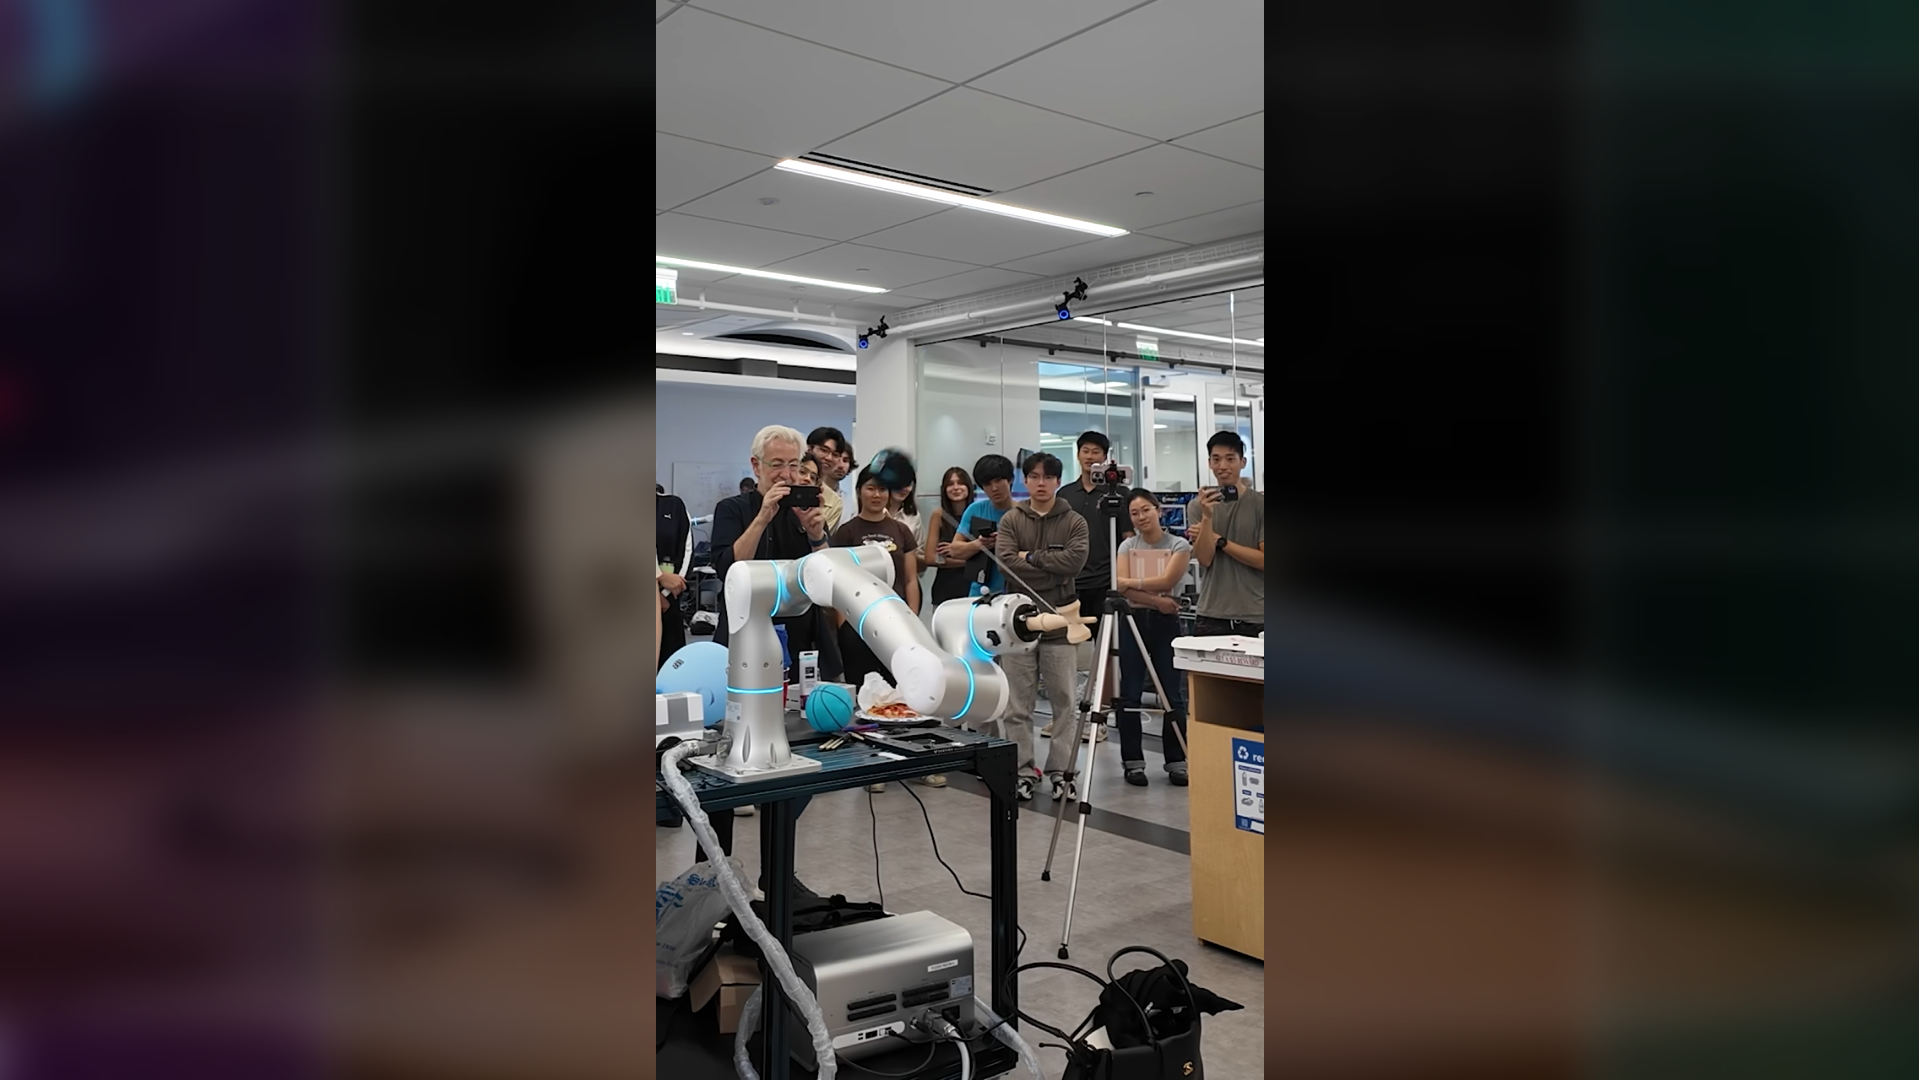
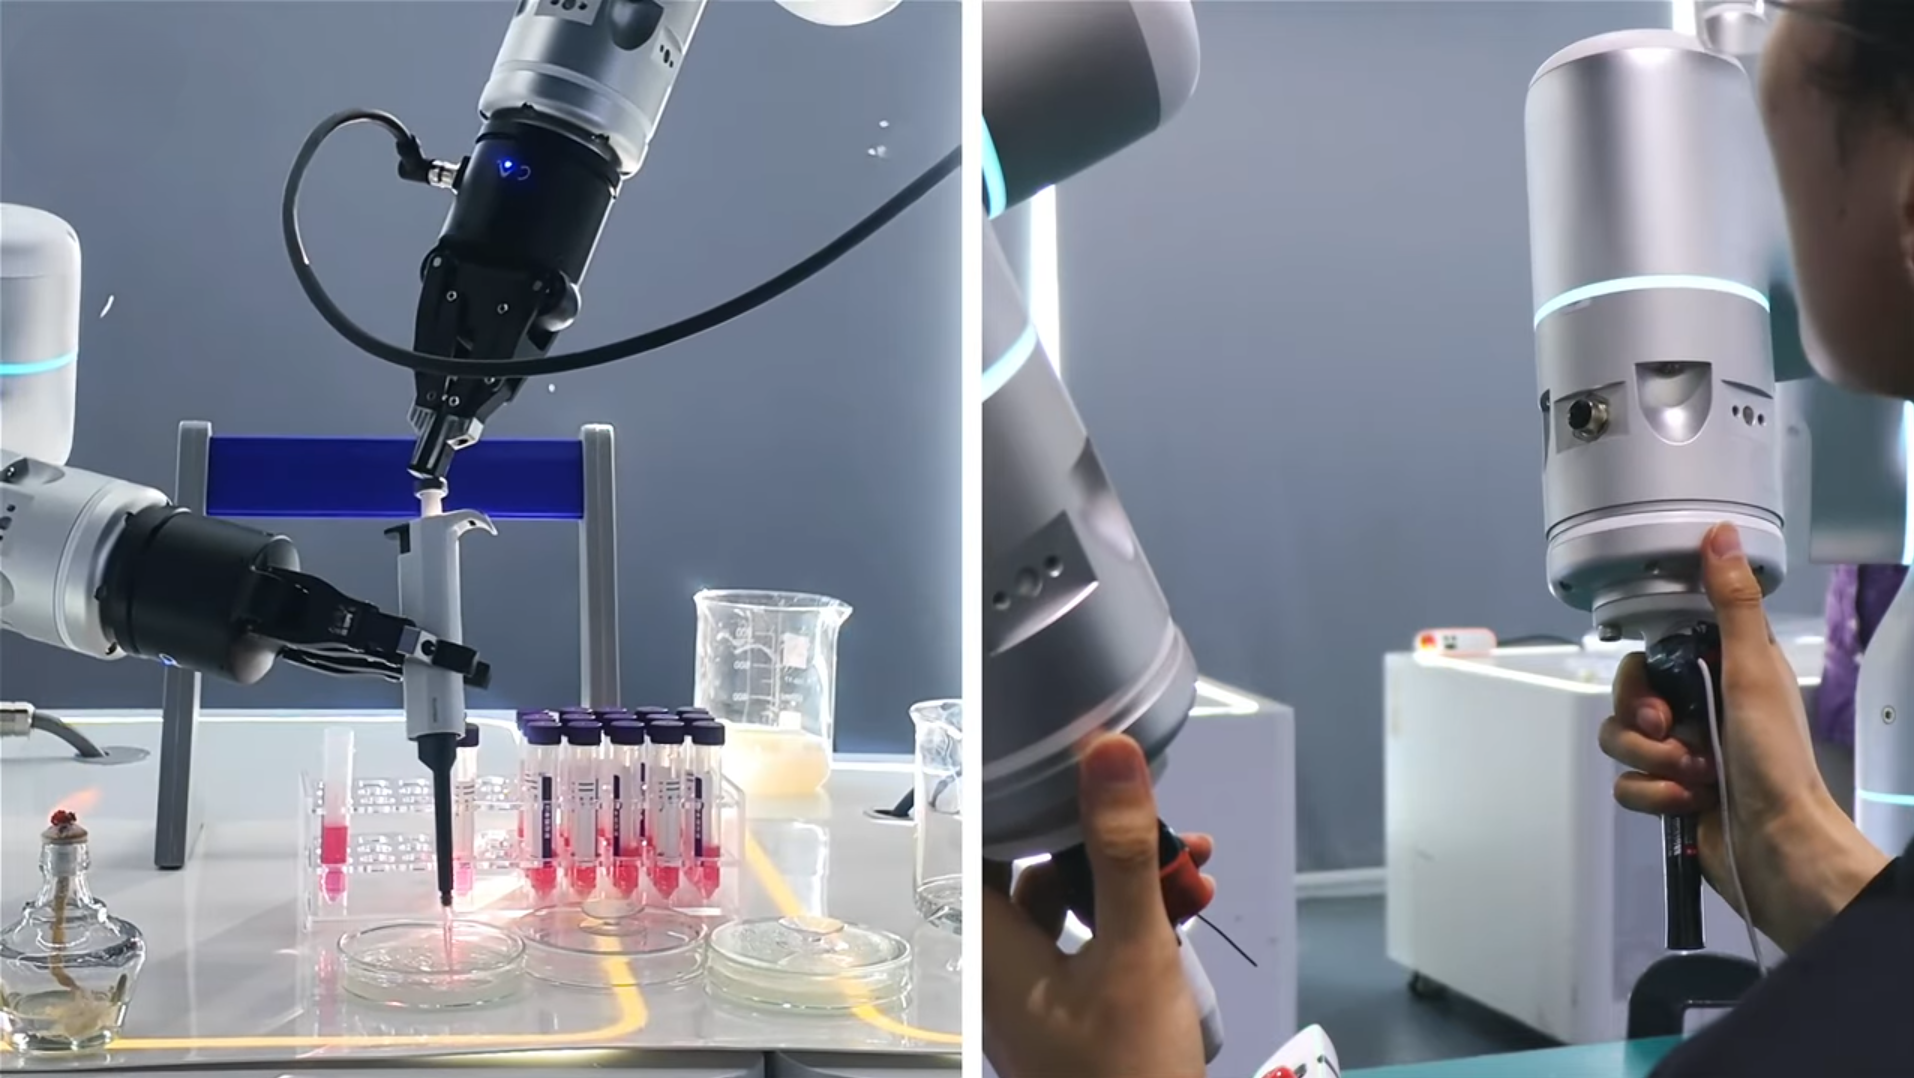
TDK bietet ein breites Spektrum an Anwendungsszenarien in Bereichen wie Embodied-AI-Datenerfassung, Strahlenmedizin und Experimente mit Gefahrstoffen.
TDK in der Praxis
🎬 Flexiv's TDK | Teleoperation Made Simple
Benchmarks für kontaktreiche Manipulation
Flexiv TDK wurde in die Manipulation Net Peg-in-Hole-Bestenliste aufgenommen. Manipulation Net ist ein öffentlicher Benchmark für robotische Manipulation in der realen Welt – in großem Maßstab, mit jedem Roboter, jederzeit und überall. Dies liefert einen externen Nachweis für die kontaktreiche Manipulationsfähigkeit, die für TDK-Anwendungsfälle relevant ist, einschließlich nachgiebiger Einsetzvorgänge, Ausrichtung und kraftbasierter Teleoperations-Workflows.
Hauptmerkmale
- Hochpräzises Wahrnehmungs-Feedback: 100 % taktile Feedback-Transparenz gewährleistet die Präzision der menschlichen Bedienung.
- grenzüberschreitende Fernbedienung über große Entfernungen: Flexible Netzwerkkonfigurationen für LAN und WAN.
- Bessere physische Mensch-Roboter-Interaktion: Der Leader-Roboter kann jederzeit neu positioniert oder ausgerichtet werden. Beim Wiedereinkoppeln wird nur die Relativbewegung abgebildet – keine absoluten Positionsbeschränkungen.
- Selektive kartesische Beschränkungen: Beschränken Sie die Bewegung auf bestimmte Richtungen für eine schnellere, präzisere Aufgabenausführung.
- Robuster Kraft-/Momentenschutz: Verhindert Schäden am Roboter und Werkstück und gewährleistet intrinsische Sicherheit während des Kontakts.
Schnellzugriff
Dokumentationsstruktur
- Benutzerhandbuch: Einrichtung, Installation, Beispiele und Bedienhinweise.
- API-Referenz: Von Doxygen generierte C++-API-Dokumentation.
- FAQ: Häufige Fragen und Tipps zur Fehlerbehebung.
Hinweis: Die API-Referenz wird mit Doxygen generiert und zusammen mit dieser Seite auf GitHub Pages veröffentlicht.